发布时间:2026/11/05 20:55:24
这大概是我开学以来过得最充实的一段时光。趁着乐云具身智能开发训练营刚结营,兴奋劲儿还没过去,我决定把创新实践开放周这几天的难忘经历记录下来。
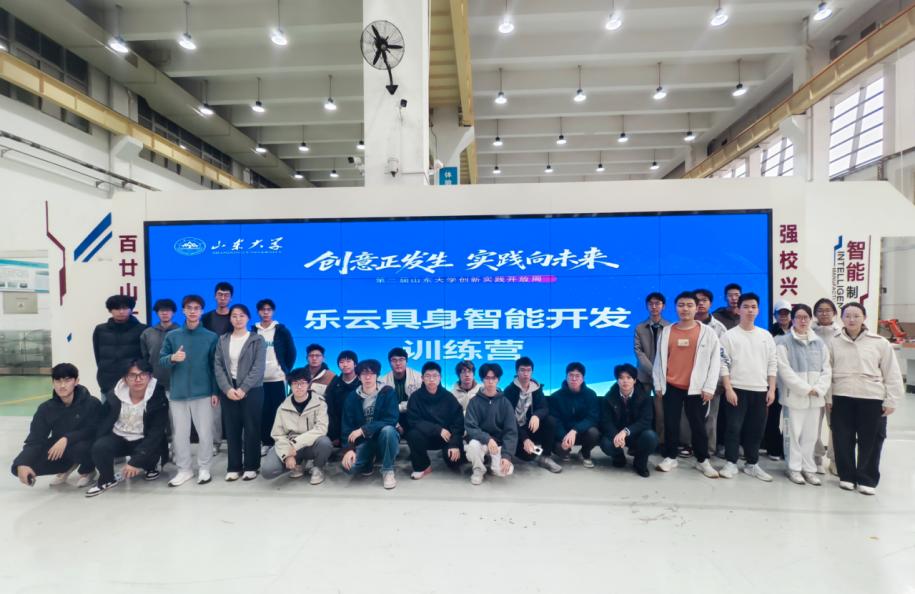
周末恰逢山大第二届“创意正发生·实践向未来”创新实践开放周开幕,创新实践中心像科技展会一样热闹。现场有社团展示、陶艺木艺、机器人足球、具身智能实操,还有华为、腾讯云、知乎等企业带来的项目展示。我走进了期待已久的乐云具身智能开发训练营。跟着杨蓝柱学长熟悉基本流程后,我们正式开始实践。没想到,机械臂怎么也连接不上。围着设备反复排查半天,才发现是Type-C数据线接口断裂了。换了根线,一切终于恢复正常,我们总算开启了第一轮数据采集。
在学长建议下,我们选择“拾取小木块并放入笔筒”作为入门任务。为了比较不同数据量的效果,我们小队特意采集了两组数据:一组采集34次,不设置干扰;另一组采集120次,并加入多种干扰物,检验模型的泛化能力。当模型部署成功跑起来的那一刻,效果出乎意料地好。第一组能快速稳定地完成任务,而第二组更像是有眼睛一样,在众多干扰物品中展示了强大的识别能力,百试百中。
初战告捷,我们小队觉得机会难得,不想就此收手,决定挑战高难度的“叠毛巾”。事实证明,单只机械臂叠毛巾简直是“地狱”难度。我们跟机器“较劲”到了晚上熄灯,总算采集了50组数据用于训练。可能是数据内容太庞大、难度太高,模型训练的时间比预计的多了好几倍。眼瞅着效果不佳而结营日期迫在眉睫,第二天,我们当机立断修改方案:不叠毛巾了,改为用三个纸杯叠成金字塔!在不断试错中,我也渐渐摸到了窍门:先把正放的纸杯碰倒,在机械臂右侧顺势夹取杯座,同时保证从臂摄像头能始终拍到正视的画面,毕竟空白的画面可培养不出智慧的模型。
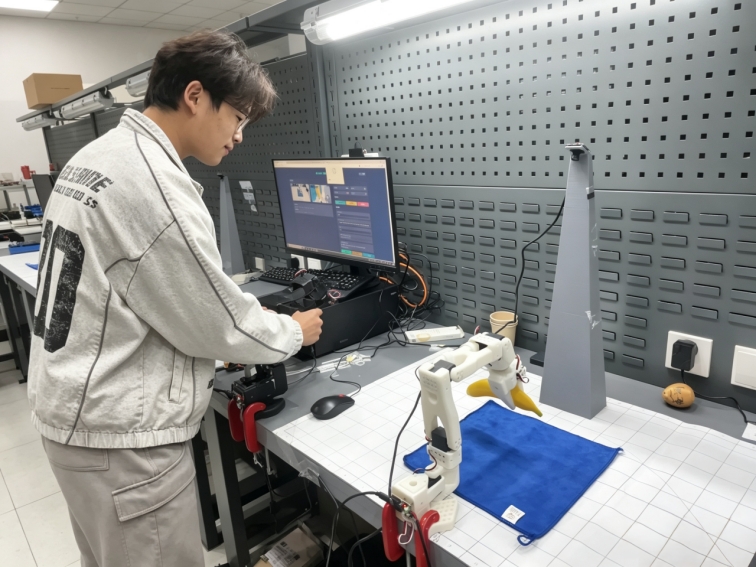
事实证明,及时止损和找准窍门是正确的。结营当天,我们的金字塔模型顺利部署。当机械臂稳稳叠起纸杯的那一刻,我也真切地感受到,“具身智能”不再是抽象的概念,它就在我的眼前。路漫漫其修远兮,吾将上下而求索,目睹模型调试过程中磕磕绊绊的操作,我也意识到,AI与现实交互的道路依然漫长且崎岖。但没关系,科技总是在试错中向前,而我的梦想,也正随着机械臂的每一次精准夹取,从云端一点点踏实落地。
训练营结束了,但创新实践开放周这段充满创意的实践画卷已在我脑海定格。
【作者:2026级本科生 丁子祥 来自单位:机械学院 责编:谢婷婷 刘泓萱】