发布时间:2026/10/21 20:26:57
秋日傍晚,风裹着深秋的凉意扫过广场,领口灌进的风带着冷意。我蹲在图书馆门口的赛道旁,膝头放着笔记本电脑,面前是用锥桶搭建的ROS无人车赛道。备战全国大学生智能汽车竞赛室外赛的进程,这周终于从实验室的仿真建模推进到了真实场地的实车调试。比起屏幕里参数完美的理想环境,真实场地上的每一处变量,都在刷新我对无人车系统的认知。
白天我们用锥桶标定好了完整赛道,原以为在实验室环境里反复跑通的建图与导航算法,落地到实车不会有太大偏差。真正上路测试才发现问题接踵而至:地面的反光干扰了激光雷达的测距精度,弯道处的轮胎打滑让里程计定位出现漂移,和实验室的测试结果相去甚远。我们沿着赛道一遍遍试跑、停下车改参数、再校准传感器,一个下午的时间,仍只磨顺了半圈赛道的运行。
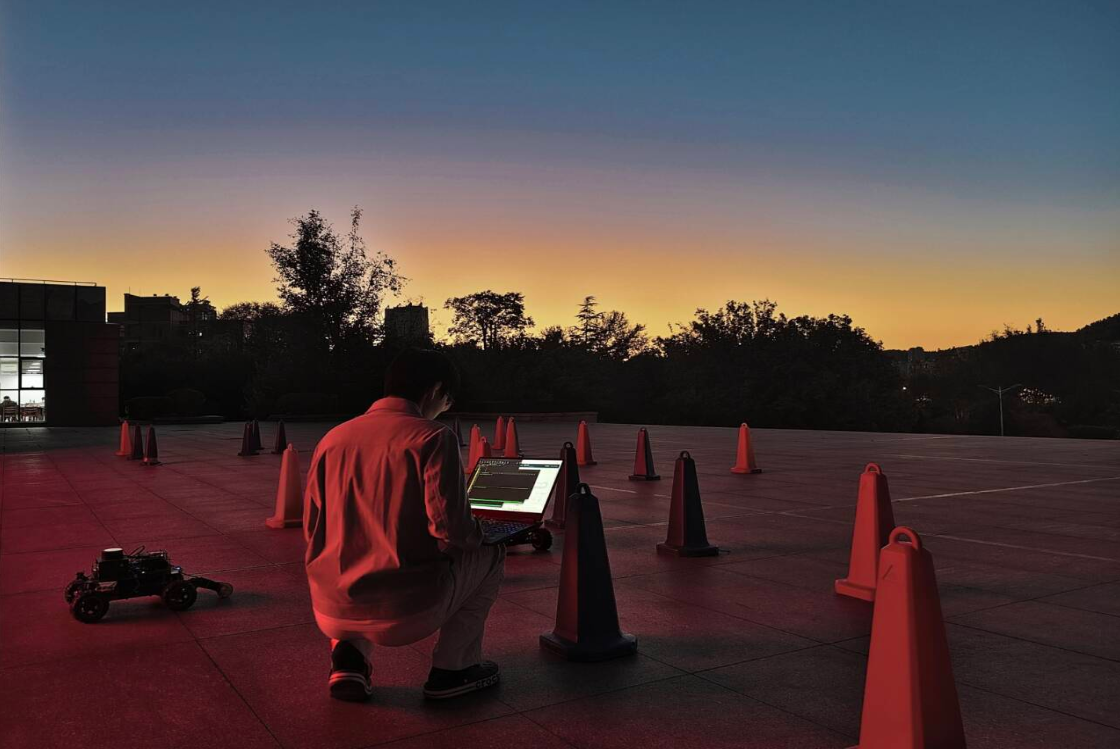
天色渐渐沉下来,周遭的光线由明转暗,笔记本屏幕的光成了赛道旁最清晰的光源,晚风也更凉了几分。我指尖冻得发木,敲代码的速度都慢了半拍。借着暮色,我们又完成了一轮测试,小车沿着锥桶边界平稳前行,建图的边界一点点准确铺开,过弯时也没有再出现之前的偏移。之前在实验室里梳理通顺的节点通信、代码逻辑,只是给整车搭好了骨架;真正让车跑稳跑准的,恰恰是这些一遍遍打磨的环境参数、现场修正的细节。工科的落地不是纸上谈兵,真实场景里的细碎变量,远比仿真模型里更丰富。
今天没有跑出完整的理想成绩,大半时间都在排查问题、校准参数。但比起一次顺畅的试跑,这些踩过的坑反而更有分量。从前总觉得把代码写通、模型建好就完成了大半,到了真实赛道才懂得,从“能运行”到“稳定运行”,中间隔着数不清的现场调试和反复验证。
收拾设备的时候,回头看散落的锥桶和停在一旁的小车,心里格外踏实。备赛的路还长,还有更多工况要测试,更多问题要解决。但我知道,每一次蹲在赛道旁的调试、每一个被修正的参数,都是在让我们的车,往终点的方向,再扎实地靠近一步。
【作者:2025级本科生 黄思源 来自单位:机械学院 责编:谢婷婷 卢鑫颖】